新一代具身智能算法复现/教学平台
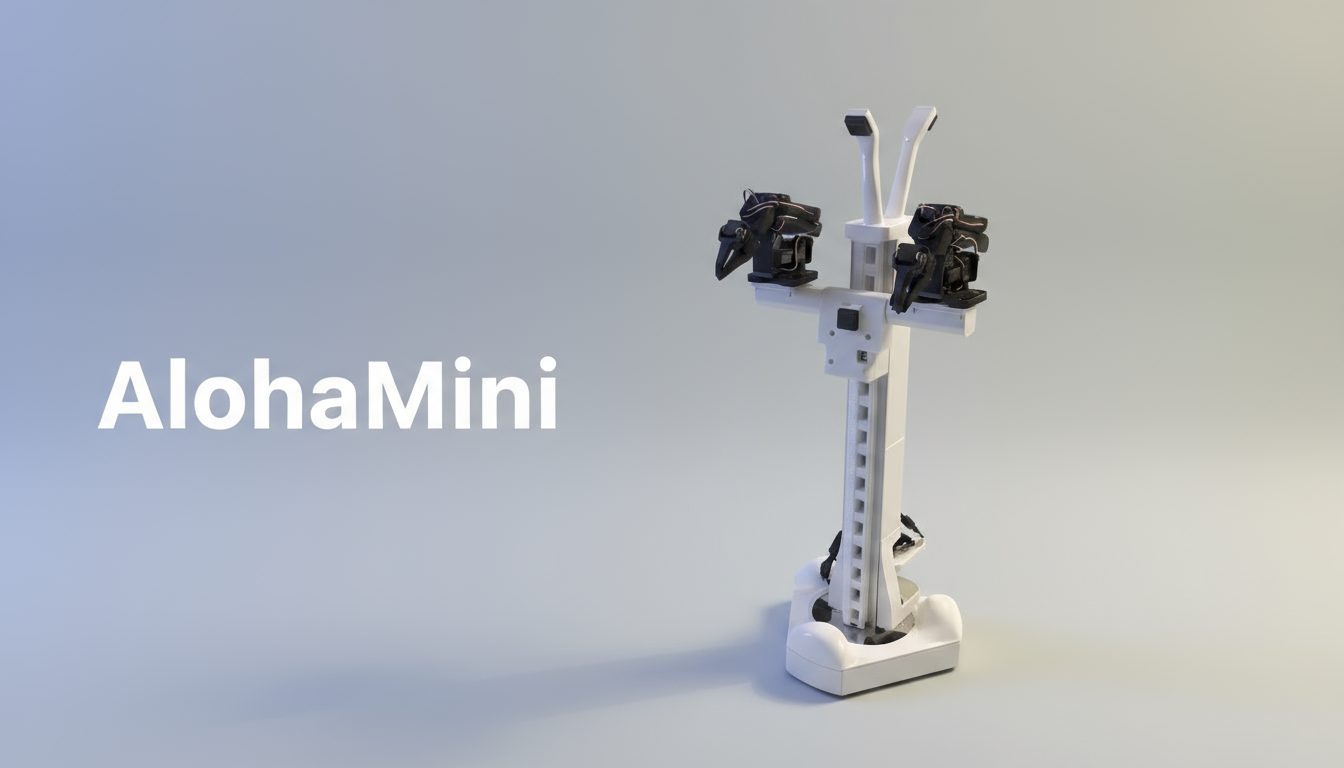
AlohaMini
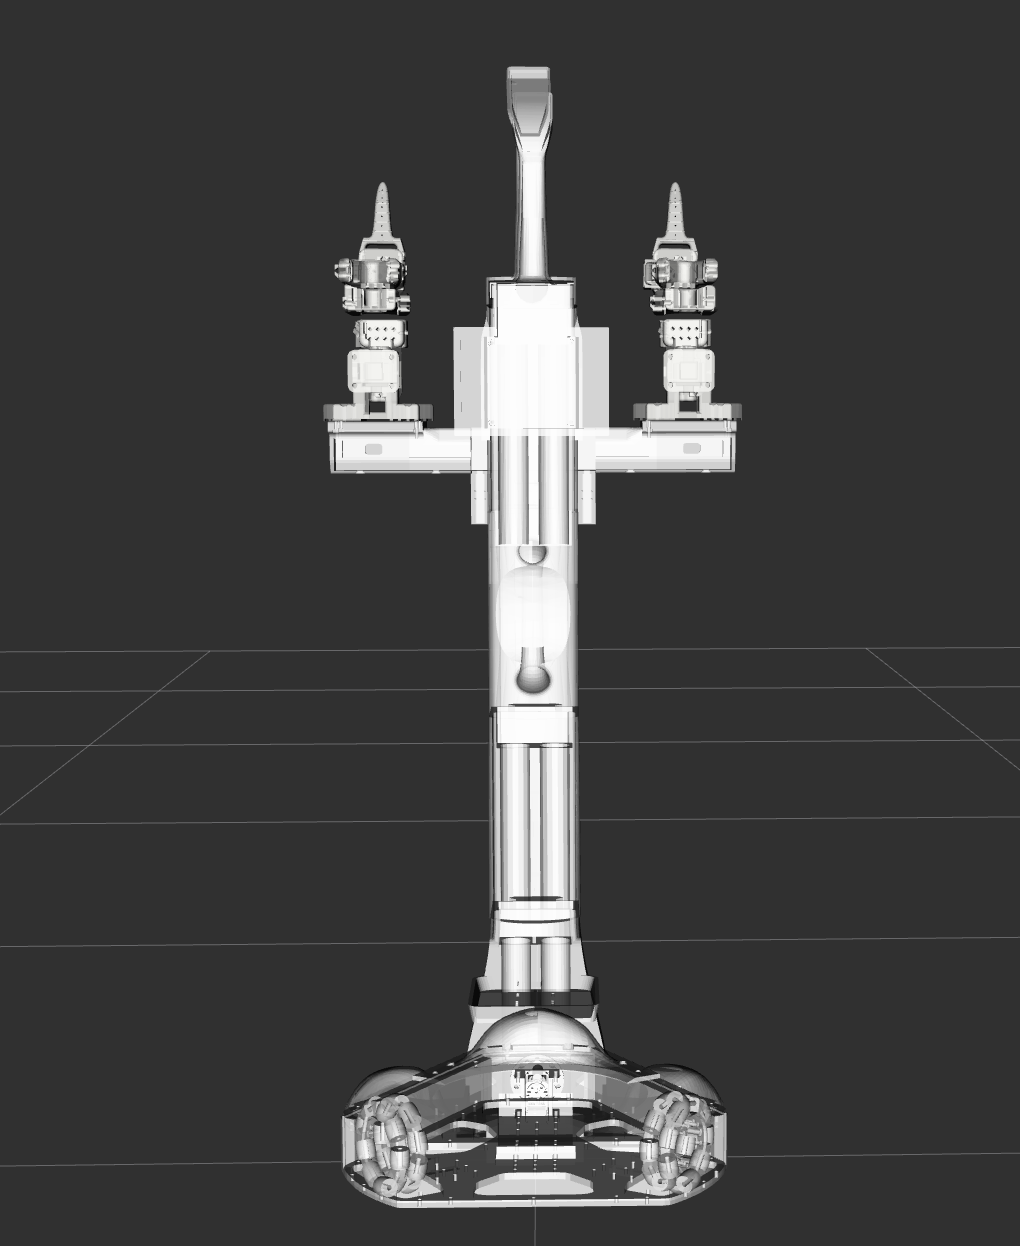
万元级双臂移动机器人,支持地面拾取、桌面操作及双臂协同,原生适配 LeRobot 生态,天然支持 ACT / Diffusion Policy / Pi-0.5 / SmolVLA 等前沿算法的复现与实验。
向下探索
产品线与规格
开源入门
AlohaMini2
开源开发版
12,999元 / 套
自由开发,从第一台开始
面向创客、机器人开发者与个人爱好者
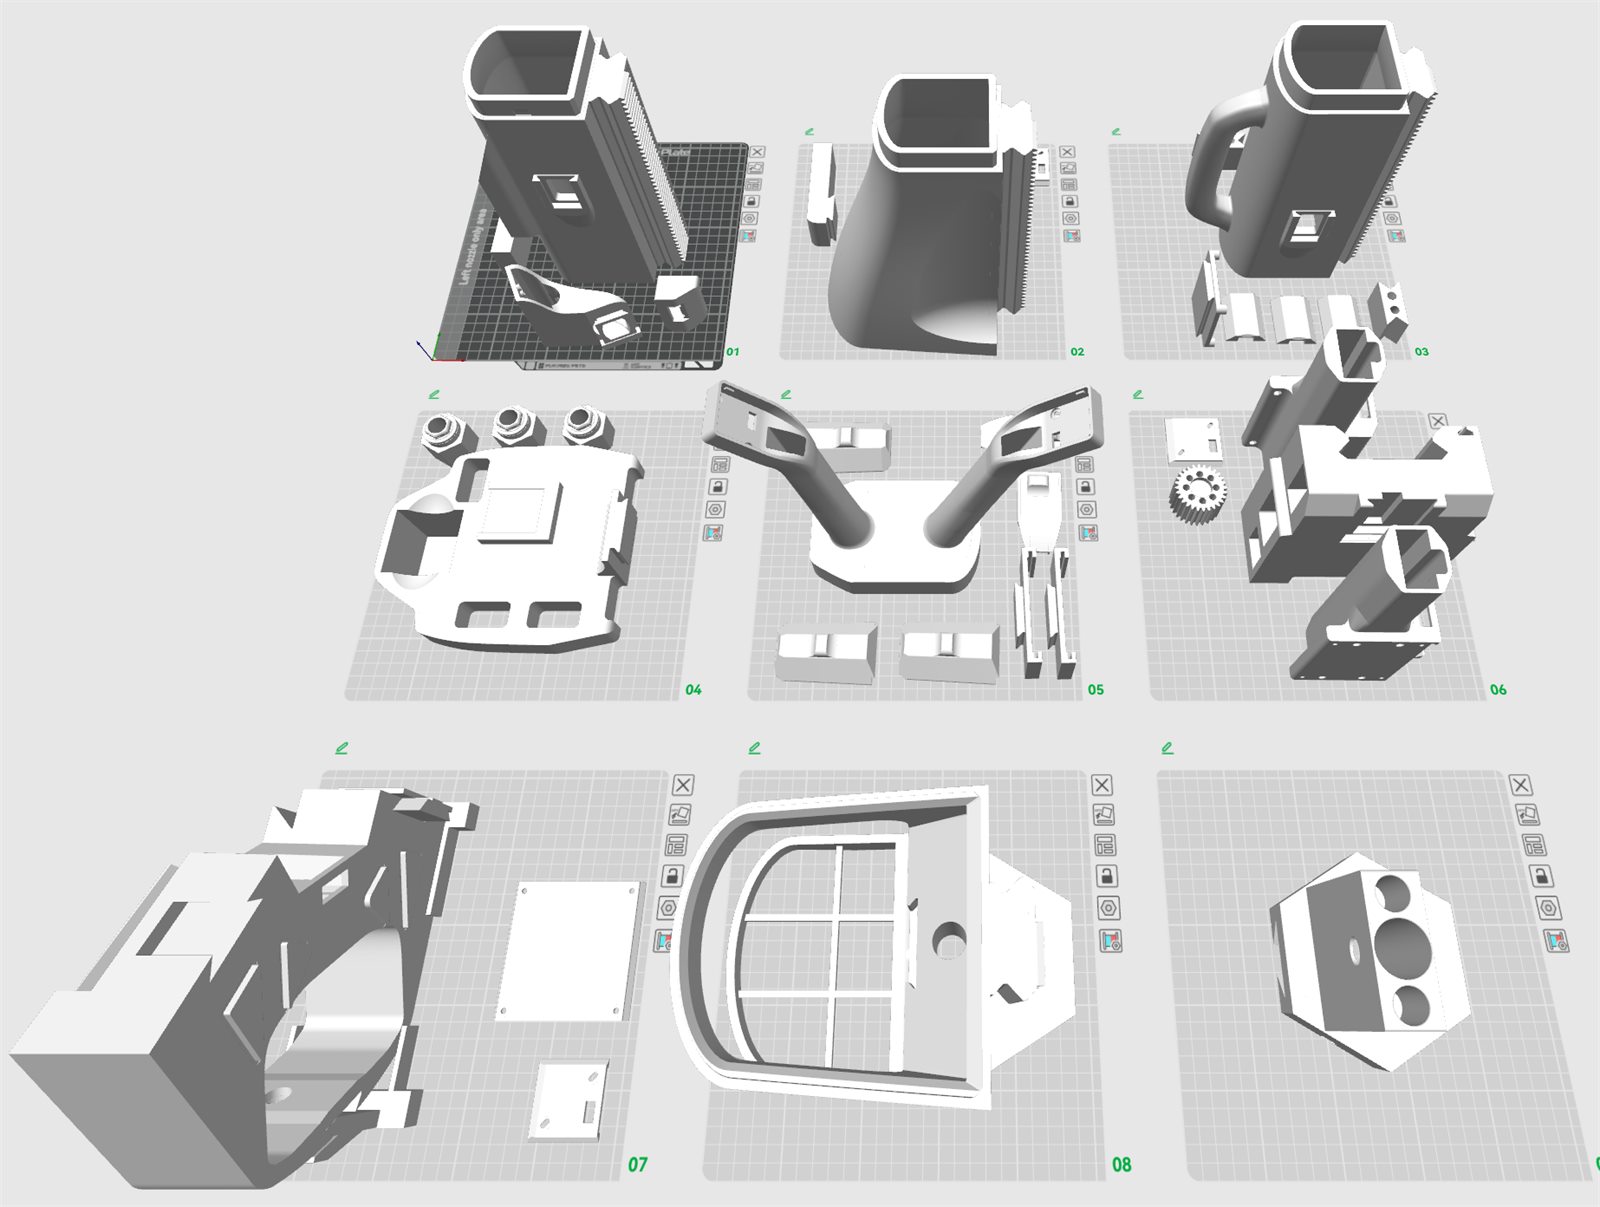
- 完整开源硬件与软件
- 6+1 自由度机械臂
- STS3215 + STS3095 舵机
- 散件交付 · 社区开源文档支持
科研首选
AlohaMini2 Pro
科研开发版
19,800元 / 套
稳定本体,专注算法研究
面向高校实验室、科研人员与算法工程师
- 整机预装,开箱即用
- 官方技术支持
- STS3250 + STS3095 舵机方案
- 金属 + 3D打印混合基座
课程教学
AlohaMini2 Pro 教学套装
具身智能课程教学
29,800元 / 套
从数据采集到模型部署
面向高校课程、职教课堂与 AI 实验课程
- 配套 SaaS 教学平台
- 贯通采集、训练与部署
- 含 AlohaMini2 Pro 完整硬件本体
- 课程级技术指导与实训案例库
应用场景
高校算法复现
低成本复现 ACT、Diffusion Policy 等前沿算法,加速科研进度。
VLA 数据采集
高效遥操作与数据集采集,为视觉-语言-动作模型提供训练数据。
远程 VR 操作
支持远程遥操作与 VR 控制,实现沉浸式机器人操控体验。
K12 STEAM 教育
直观的机器人教学平台,让学生动手体验 AI 与机器人技术。
原型设计
从家务到养老,AlohaMini 都能作为真实可用的原型平台,快速验证你的想法。
轻量自动化
桌面级自动化任务执行,适合实验室、工作室等小型场景。
开发者资源
常见问题
打开开发文档AlohaMini 适合谁?
适合想从真实机器人数据开始做具身智能研究的个人开发者、高校实验室和研发团队。资料围绕搭建、采集、训练和部署组织,不需要先买齐一整套商用设备。
没有硬件也能开始吗?
可以。先从公开数据集、仿真模型和开发文档开始,等准备好硬件后再接入真实采集流程。文档首页提供「有硬件 / 无硬件」两条快速上手路径。
支持哪些开发路径?
当前资料围绕双臂遥操作、LeRobot 数据格式和真实任务部署组织;ROS 2、URDF 和仿真入口会随内容发布持续补齐。
数据集下载需要登录吗?
不需要。官方数据集面向访客开放下载,下载前请阅读每个数据集对应的许可证和使用说明。
搭建需要多长时间?
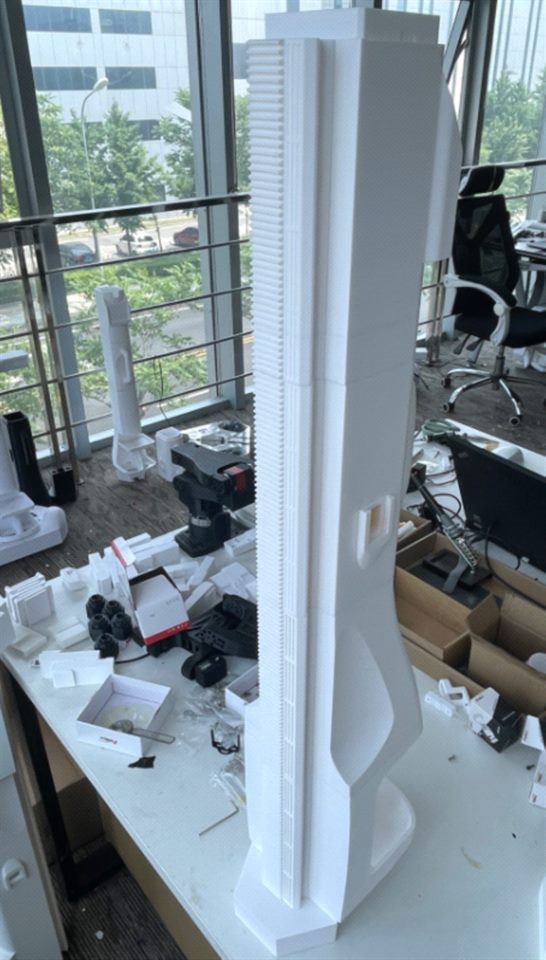
取决于打印件准备和装配经验。装配、校准和第一次启动的完整流程都有图文资料,可以在开发文档里按步骤核对。
联系与合作
欢迎拆箱即用,或代表实验室/科研单位采购整套设备。阿罗哈具身(北京)智能科技有限公司专注于构建低成本、可复现、面向算法研究的双臂移动机器人平台,致力于降低具身智能与机器人学习的实验门槛。
淘宝官方直营店支持公对公转账、对公采购发票、现货整机与备件下单
进店选型 商务与技术微信微信: alohamini2077(请注明来自官网)
官方联络邮箱liyiteng+cn@gmail.com
发送邮件 阿罗哈具身(北京)智能科技有限公司北京市北京经济技术开发区经海五路3号院15号楼6层